Interaktionsbasierte, mehrzielorientierte Greifqualitätsbewertung für aufgabenspezifisches Vakuumgreifen
Georg Siegemund, Florian Hecht, Franz Dietrich
Technische Universität Berlin, Institut für Werkzeugmaschinen und Fabrikbetrieb
CIRP Global Web Conference 2026 (CIRPe 2026) — Procedia CIRP · 2026
Überblick
Eine geometrisch vielversprechende Saugposition ist nicht zwangsläufig die beste Position, sobald der Greifer tatsächlich physisch mit dem Objekt interagiert.
Abdichtung, Leckage, Druckverteilung, Saugaufwand, Kontaktkraft und lokale Nachgiebigkeit werden erst während des tatsächlichen Griffs beobachtbar. Diese Arbeit stellt ein interaktionsbasiertes, mehrzielorientiertes Framework vor, das Vakuumgriff-Kandidaten anhand der Anforderungen einer konkreten Handhabungsaufgabe bewertet und neu ordnet.
Auf einen Blick
Geometrische Griffplanung und Vakuumschwellenwerte liefern nützliche Machbarkeitsinformationen, beschreiben aber nicht vollständig, wie robust, effizient oder schonend ein Griff tatsächlich ist.
Aus Punktwolken generierte Griffkandidaten werden physisch ausgeführt. Sensordaten werden in mehrere interpretierbare Greifqualitäts-Komponenten überführt und je nach Aufgabe unterschiedlich gewichtet kombiniert.
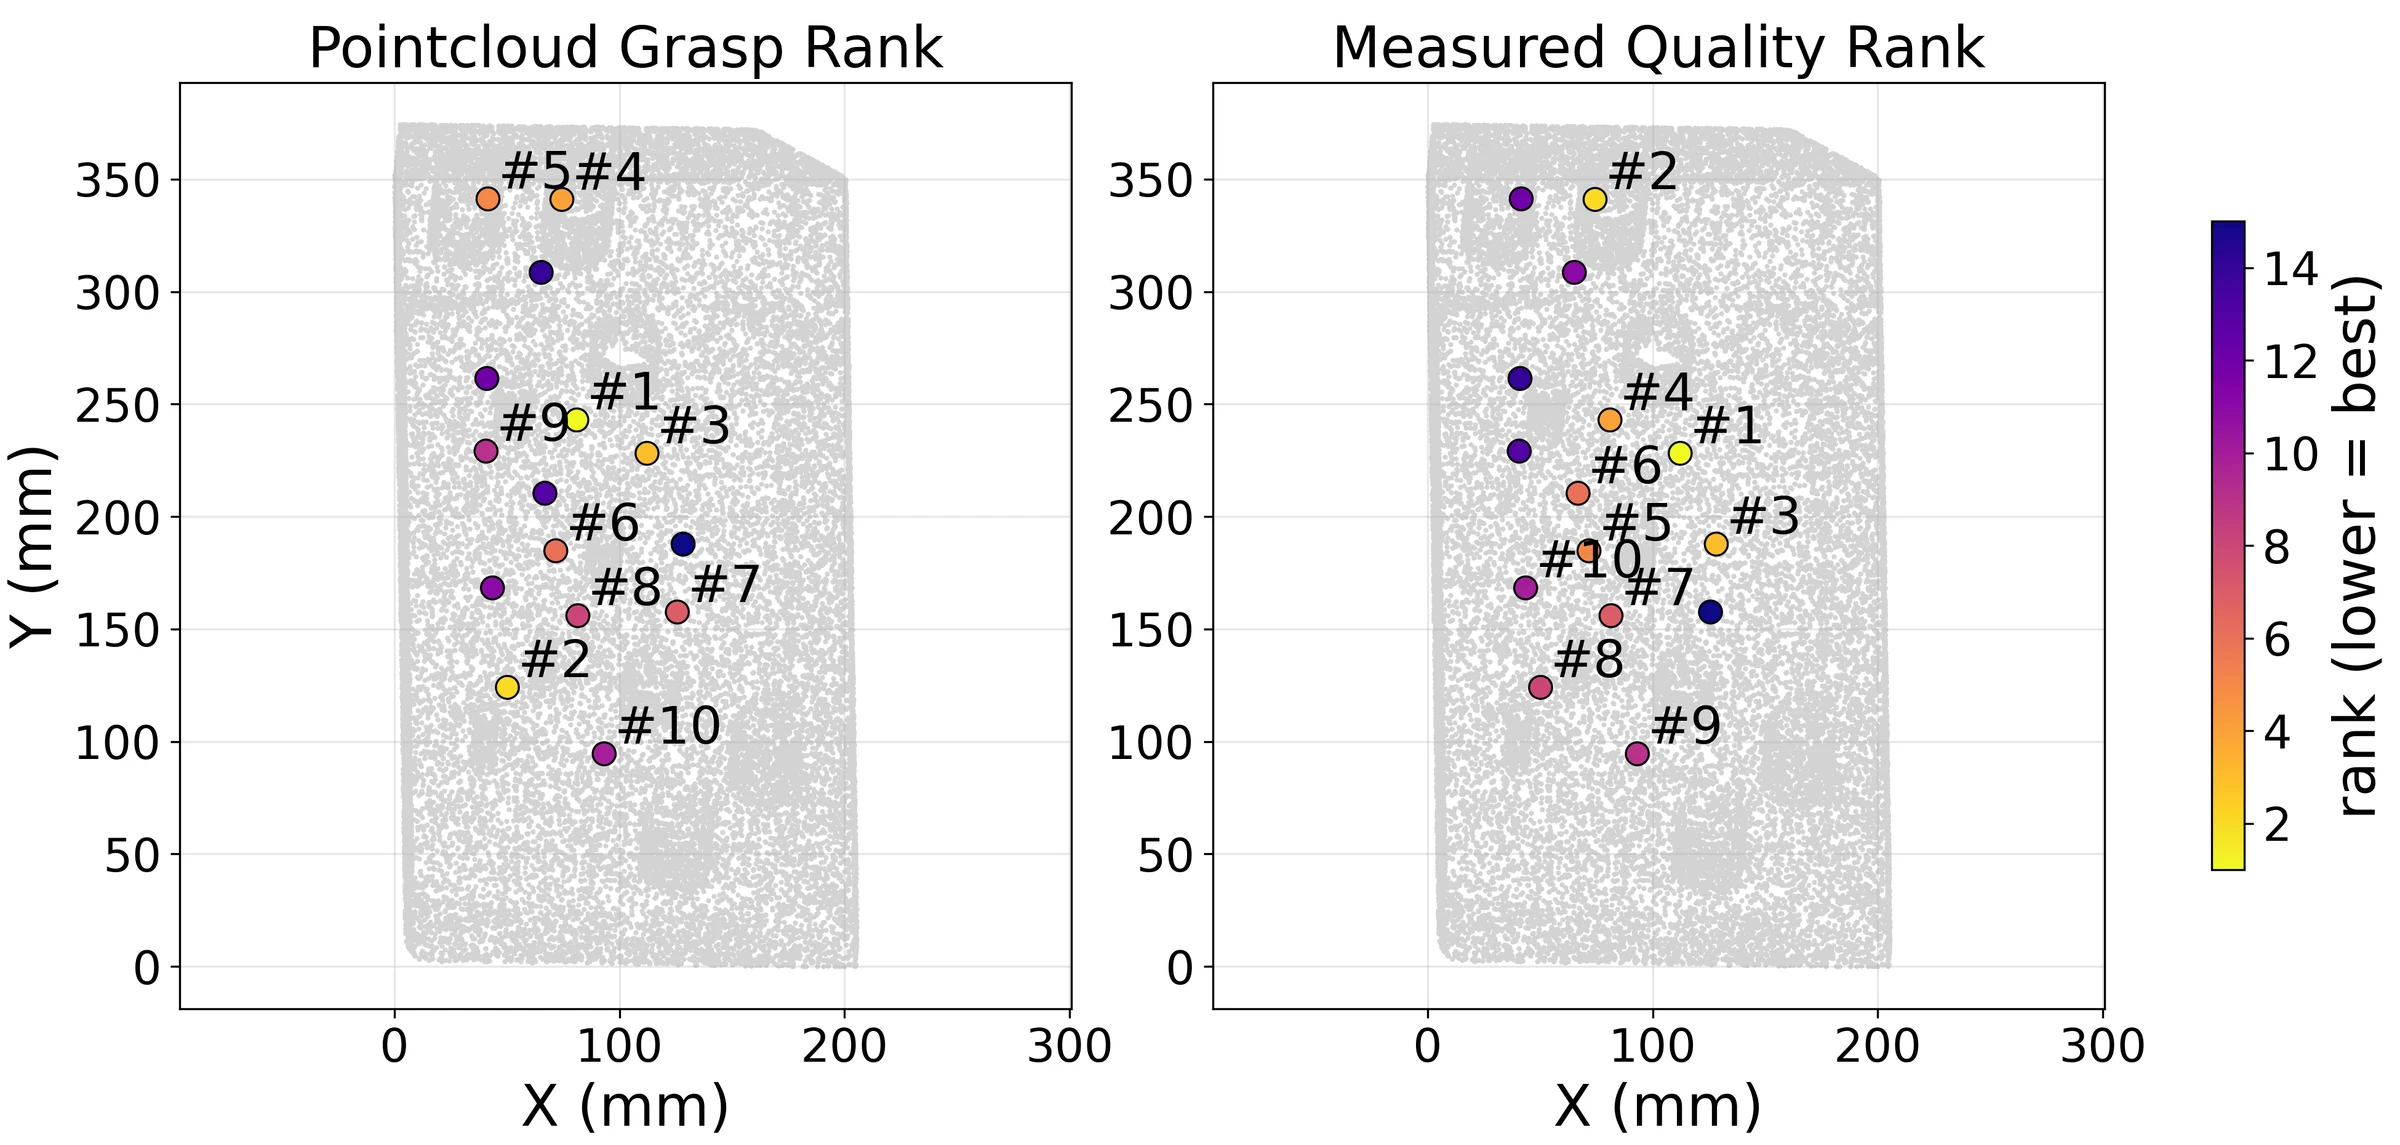
Zwischen dem anfänglichen geometrischen Ranking und dem gemessenen, interaktionsbasierten Ranking zeigte sich nur eine Top-1-Übereinstimmung von 7,7 % — ein Beleg dafür, dass die physische Interaktion wichtige Informationen liefert, die Geometrie allein nicht erfassen kann.
Mehr als binärer Grifferfolg
Zwei erfolgreiche Griffe können sich sehr unterschiedlich verhalten: Der eine benötigt mehr Saugleistung, ein anderer erzeugt übermäßige Kraft auf das Objekt, ein dritter bildet eine gleichmäßigere und robustere Abdichtung.
Ein einfaches Erfolg/Misserfolg-Label verliert diese Information, obwohl sie für die Prozessauslegung in der Industrie unmittelbar relevant ist.
Eine mehrzielorientierte Greifqualität
Die Greifqualität wird in fünf interpretierbare Komponenten zerlegt: Dichtigkeit, Druckgleichmäßigkeit, Saugeffizienz, schonende Handhabung (geringe Interaktionskraft) und geometrische Robustheit.
Jede Komponente erfasst einen anderen Aspekt des tatsächlichen Griffverhaltens, statt eines einzelnen aggregierten Werts.
Geometrie schlägt vor, Interaktion bewertet
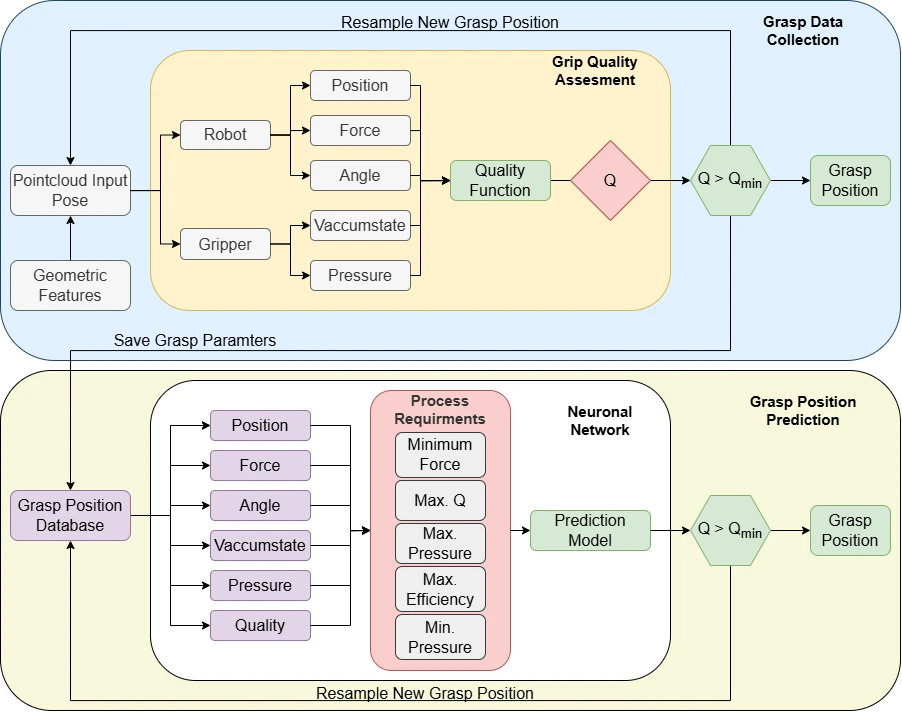
Das Framework arbeitet zweistufig: Zunächst erzeugt eine punktwolkenbasierte Geometrieanalyse plausible Griffkandidaten für ein gegebenes Objekt.
Anschließend werden diese Kandidaten physisch ausgeführt und anhand realer Druck-, Kraft-, Pose-, Greiferorientierungs- und Saugbefehlsdaten bewertet — daraus entsteht ein gemessenes Qualitätslabel, das die ursprüngliche Kandidatenliste neu ordnen kann.
Aufgabenspezifische Griffauswahl
Welcher Griff der „beste“ ist, hängt davon ab, was der Prozess tatsächlich verlangt: robuster Transport, energieeffiziente Handhabung, schonende Handhabung oder präzise Platzierung können jeweils eine andere Griffposition aus demselben Kandidatensatz begünstigen.
Eine unterschiedliche Gewichtung der fünf Qualitätskomponenten erlaubt es daher, dieselbe gemessene Datenbank für verschiedene Aufgabenanforderungen zu nutzen.
Aus gemessenen Griffen lernen
Die entstehende, aus physisch gemessenen Qualitätslabels aufgebaute Griffdatenbank lässt sich als Trainingsdaten für ein Vorhersagemodell nutzen.
Das zeigt, wie gemessene Greifqualität einen Roboter künftig zu vielversprechenden Griffregionen führen könnte, ohne jede Position einzeln testen zu müssen.
In der Veröffentlichung ist diese Stufe nur eine Demonstration: Ein kleines neuronales Netz zeigt, dass sich die gewählte Griffposition mit dem Optimierungsziel ändert, ohne die Vorhersagegenauigkeit anzugeben.
Wesentliche Punkte
- Die Greifqualität wird in fünf interpretierbare Komponenten zerlegt — Dichtigkeit, Druckgleichmäßigkeit, Saugaufwand, schonende Handhabung und geometrische Robustheit — und mit einem binären Machbarkeitsfilter kombiniert.
- Fünf Aufgabenprofile gewichten die Komponenten unterschiedlich: ausgewogen, robuster Transport, energieeffizient, schonende Handhabung und präzise Platzierung.
- Im ausgewogenen Profil war der geometrisch beste Kandidat nur in 1 von 13 Kandidatensätzen (7,7 %) auch der gemessen beste; die mittlere Spearman-Rangkorrelation beider Rankings lag bei 0,07.
- Das Vakuum vor dem Anheben stimmte nur teilweise mit dem Hebeerfolg überein, während die Karte der Druckgleichmäßigkeit der Erfolgsraten-Karte deutlich besser folgte.
Methodik
- Kandidatengenerierung: Nach Zuschnitt, Ausreißerentfernung und Clustering werden lokal ebene Bereiche mit einer Ebenenanpassung innerhalb der Saugnapf-Aufstandsfläche erkannt. Ein Kandidat braucht mindestens 80 Oberflächenpunkte im Saugnapf und erhält Geometriekosten aus Ebenheit, Abstand zum Objektschwerpunkt, Flächenabdeckung und Flachheitsstrafen.
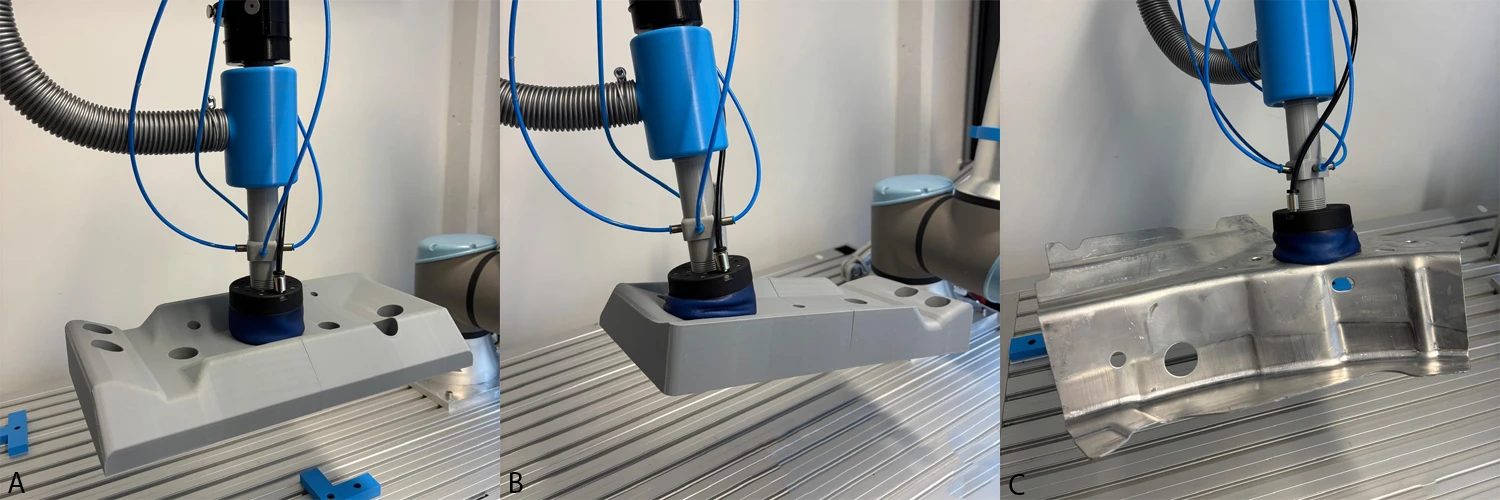
- Ausführung: Ein UR10e-Roboter mit adaptivem Formhand-Sauggreifer führt die Kandidaten aus. Erfasst werden der globale Vakuumkammerdruck, vier lokale Drucksignale im Greifer, Kraft/Moment, normierter Saugbefehl und Roboterpose; eine Ensenso-S-Kamera liefert die Punktwolken.
- Qualitätslabels: Die aufgezeichneten Signale werden zu fünf normierten Komponenten zwischen 0 und 1. Aufgabengewichtete Scores kombinieren sie; wird das Objekt nach dem Anheben nicht gehalten, werden alle Scores auf null gesetzt.
- Rasterversuche: Das Testteil wurde auf einem 50-mm-Raster bei Greiferneigungen von −10° bis +10° und Saugbefehlen von 20 % bis 100 % abgetastet, mit mindestens sechs Wiederholungen je Position und Einstellung.
- Ranking-Vergleich: 13 Kandidatensätze (5 Sätze mit 16 und 8 Sätze mit 15 Kandidaten), insgesamt 200 ausgeführte Griffe; verglichen wurden geometrischer und gemessener Rang.
- Lern-Demonstration: Ein kleines neuronales Netz (8 → 64 → 32 → 1) sagt die Griffmachbarkeit aus Position, Orientierung, Saugaufwand und Interaktionskraft voraus; es wurde mit 1.000 gesampelten Griffen trainiert.
Ergebnisse
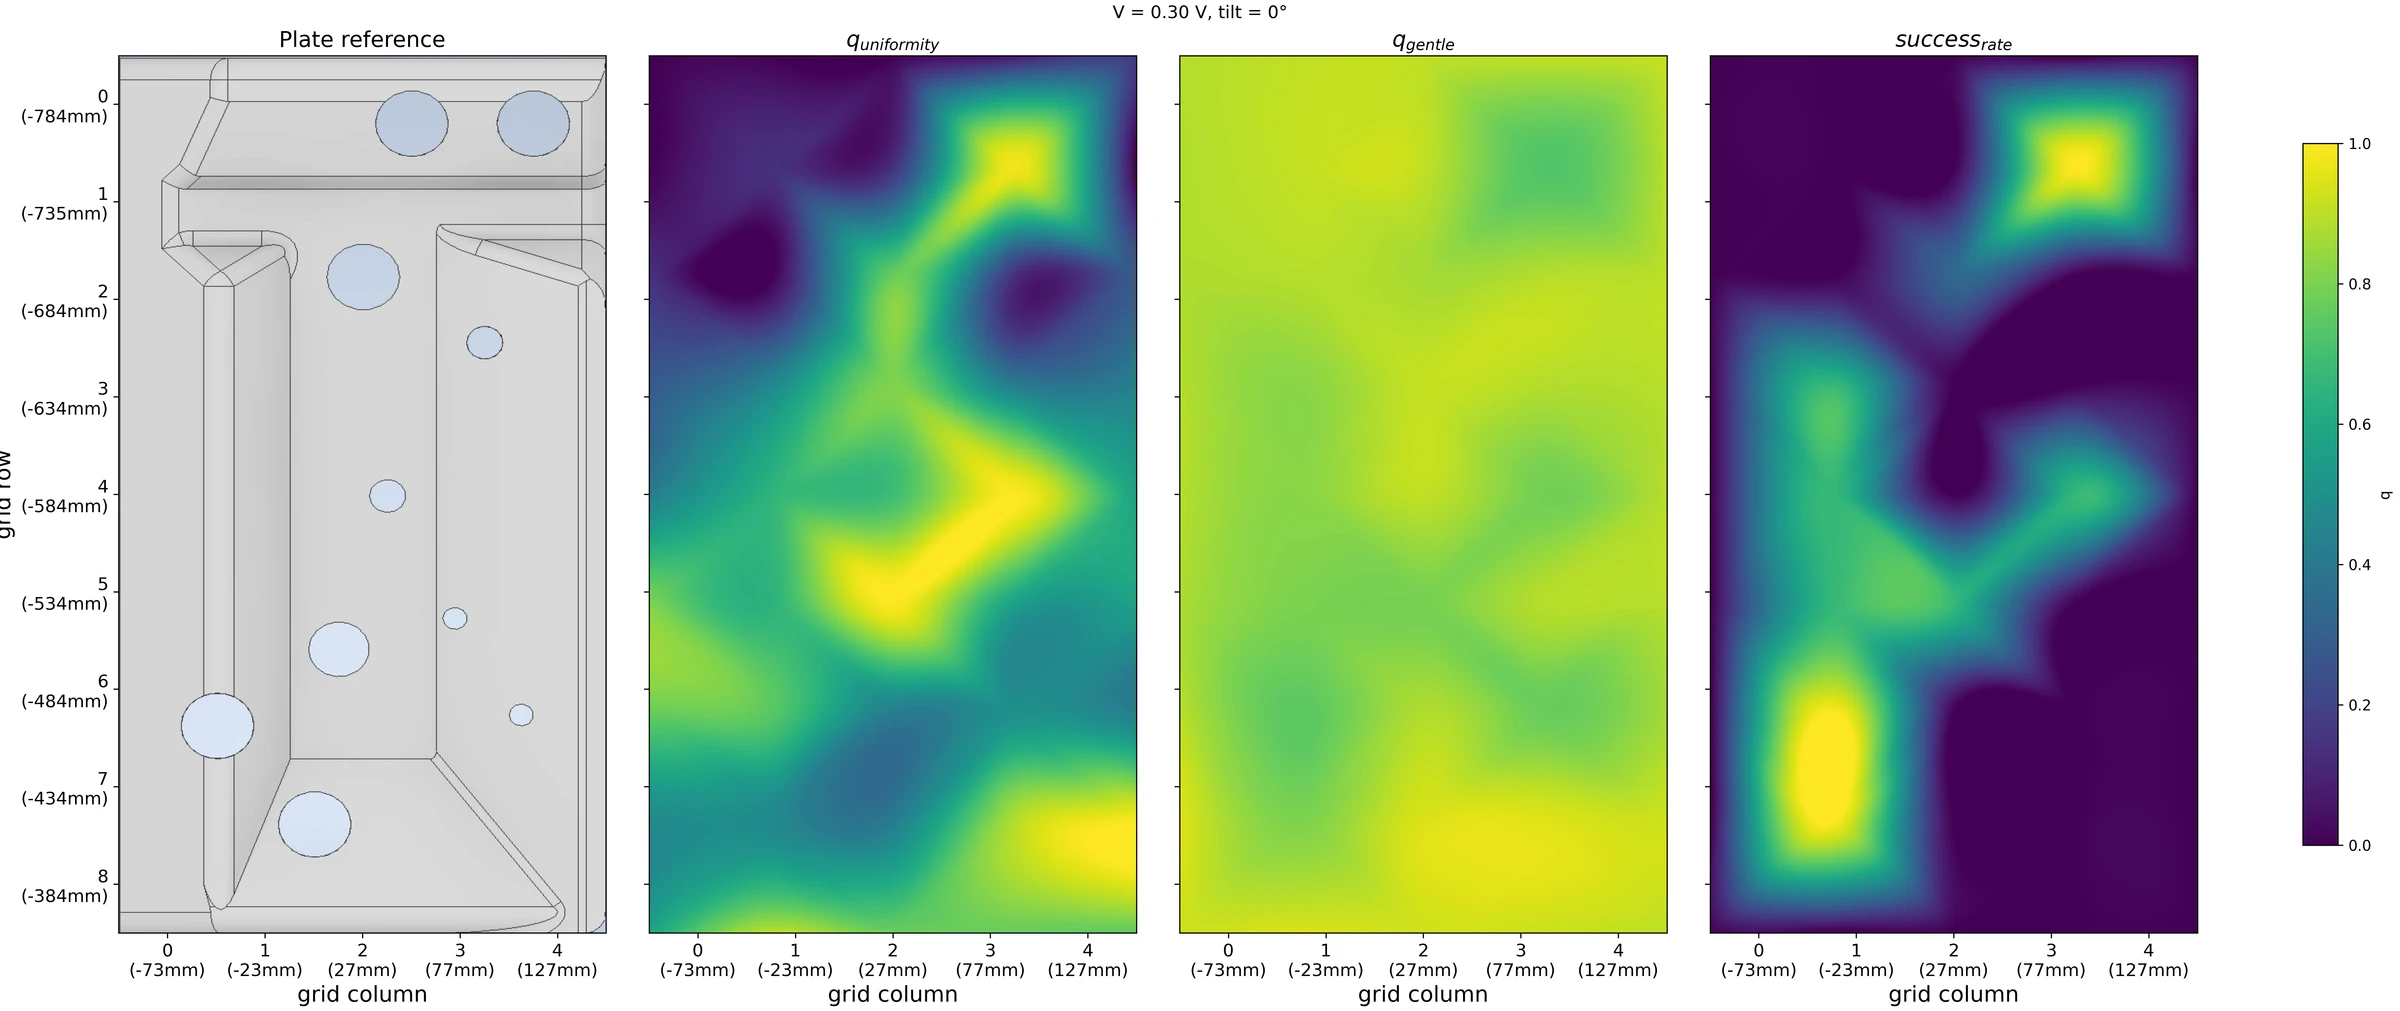
- Die Qualitätslandschaft ist räumlich heterogen. Mehrere Bereiche erreichten vor dem Anheben ein hohes Vakuum, hoben aber nicht zuverlässig an — ein Vakuumschwellenwert allein kann die Machbarkeit also überschätzen.
- Die Druckgleichmäßigkeit hing stärker mit der gemessenen Erfolgsrate zusammen als das Vakuum vor dem Anheben.
- Eine Änderung von Saugbefehl oder Neigung verbesserte die Karte nicht einfach, sondern verschob die Bereiche hoher und niedriger Gleichmäßigkeit.
- Einige Kandidaten mit gutem geometrischem Rang zeigten Leckage oder geringe Druckgleichmäßigkeit, während mehrere schlechter platzierte Kandidaten stabilere Abdichtungen und eine höhere gemessene Qualität erreichten.
- Die Abweichung zwischen geometrisch und gemessen bestem Kandidaten blieb auch bei den übrigen Aufgabenprofilen bestehen.
- In der Lern-Demonstration änderte sich die gewählte Griffposition, wenn nur das Optimierungsziel geändert wurde.
Abbildungen
Methodendiagramm
Einschränkungen
- Alle quantitativen Ergebnisse stammen von einem einzigen 3D-gedruckten Testteil; die übrigen gezeigten Objekte illustrieren nur die Anwendbarkeit.
- Die lokalen Drucksensoren sind in den Greifer integriert, was sich nicht auf jede Saugnapf-Bauform übertragen lässt.
- Das Framework ist als objekt- oder objektfamilienspezifisch zu verstehen, bis die Verallgemeinerung auf unbekannte Objekte, Greifergeometrien, Materialien und Sensorkonfigurationen validiert ist.
- Die Lernstufe ist eine Demonstration; die Vorhersagegenauigkeit wird nicht bewertet.
Zitation
Siegemund, G., Hecht, F., & Dietrich, F. (2026). Interaction-based multi-objective quality assessment for task-specific vacuum grasping. Procedia CIRP — CIRP Global Web Conference 2026 (CIRPe 2026).
Interesse an einer Forschungskooperation?
Kontaktieren Sie uns, um gemeinsame Forschung, Datenerhebung oder die angewandte Bewertung neuer Methoden zu besprechen.