Kraftbasierte Objektmaßschätzung in praxisnahen Bin-Picking-Szenarien
Tristan Fogt, Louis Hardinghaus, Georg Siegemund, Timon Adler, Holger Kunz, Arne Glodde, Sina Rahlfs, Franz Dietrich
Technische Universität Berlin und FORMHAND Automation GmbH
Annals of Scientific Society for Assembly, Handling and Industrial Robotics 2024 (MHI 2024) — Springer · 2024
Überblick
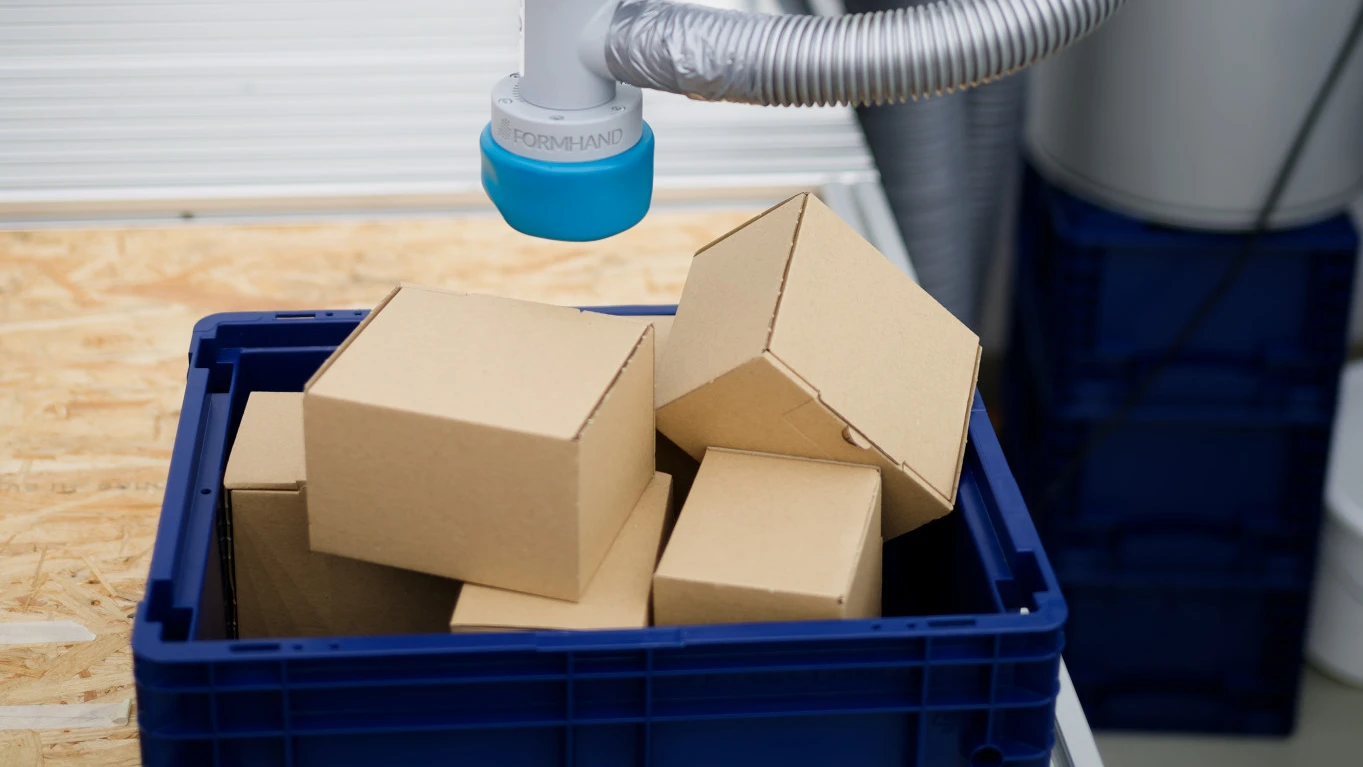
Bin-Picking-Systeme stützen sich üblicherweise auf Kameras, um Objektgeometrie und -lage zu bestimmen. Kamerabasierte Systeme bringen jedoch zusätzlichen Hardware-, Kalibrierungs-, Rechen- und Integrationsaufwand mit sich.
Diese Arbeit untersucht, ob ein Roboter die Abmessungen eines gegriffenen Objekts allein durch physische Interaktion schätzen kann.
Auf einen Blick
Ein kameraloses Bin-Picking-System kann Objekte anhand von Kraftrückkopplung zwar zuverlässig erkennen und greifen, verfügt dabei aber über keine Information zur Geometrie des gehandhabten Objekts.
Nach dem Greifen tastet der Roboter das Objekt gegen bekannte Flächen ab und bestimmt seine Hüllmaße aus Roboterposition sowie Kraft-Momenten-Rückkopplung.
Die Methode schätzte die Objektabmessungen je nach Objektgeometrie und Messschrittweite mit einer Abweichung von etwa 8–18 %.
Messen ohne zusätzliche Kamera
Die Methode nutzt den Roboter und die Kraft-Momenten-Sensorik, die in einem kraftrückkopplungsbasierten Bin-Picking-Prozess ohnehin bereits vorhanden sind, statt ein eigenes Vision-System zu ergänzen.
Das gegriffene Objekt selbst dient dabei als Taster gegen bekannte Referenzflächen in der Umgebung.
Die Hüllmaße bestimmen
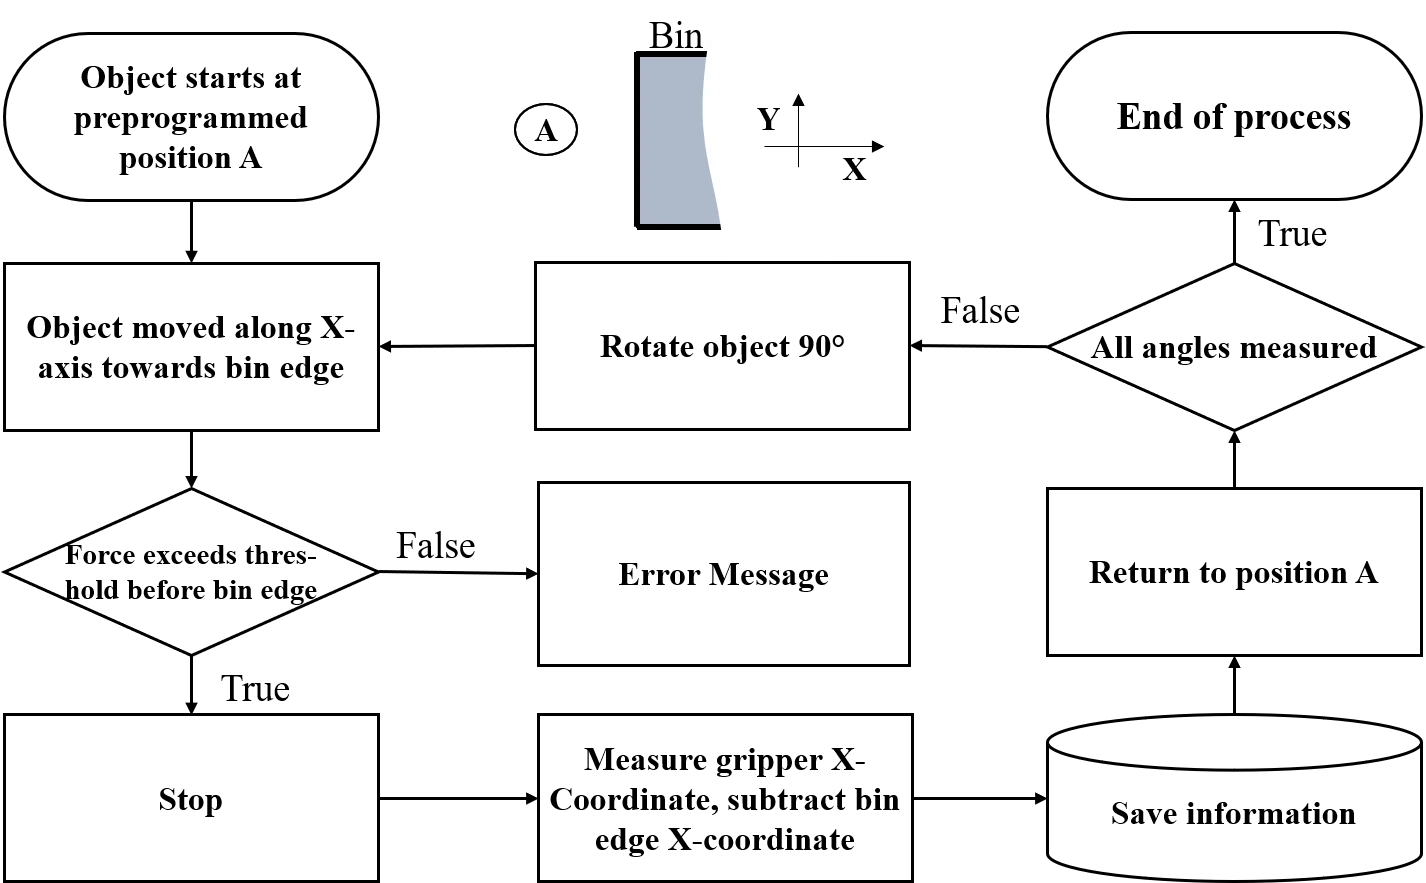
Nachdem ein Objekt aus dem Behälter entnommen wurde, senkt der Roboter es zunächst auf die Arbeitsfläche ab, um eine Abmessung zu bestimmen, und bewegt es anschließend an den Behälterrand, um die übrigen Abmessungen zu ermitteln.
Der Roboter dreht das Objekt danach schrittweise und wiederholt die Messung; aus den resultierenden Werten wird die Hüllquader-Schätzung des Objekts abgeleitet.
Genauigkeit gegen Prozesszeit
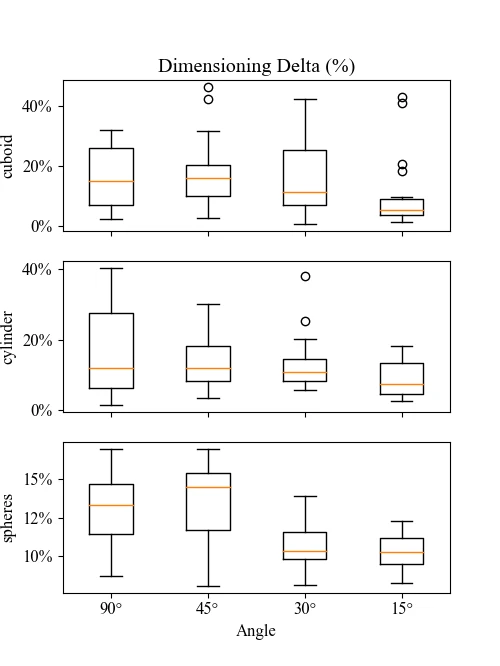
Die Studie untersuchte Rotationsschrittweiten von 90°, 45°, 30° und 15°. Kleinere Schrittweiten liefern eine engere Schätzung, erfordern aber mehr Tastvorgänge und erhöhen dadurch die Prozesszeit.
Die gemessene Prozesszeit reichte von etwa 18 Sekunden bei der 90°-Strategie bis zu rund 55 Sekunden bei der 15°-Strategie.
Auswertung an unterschiedlichen Geometrien
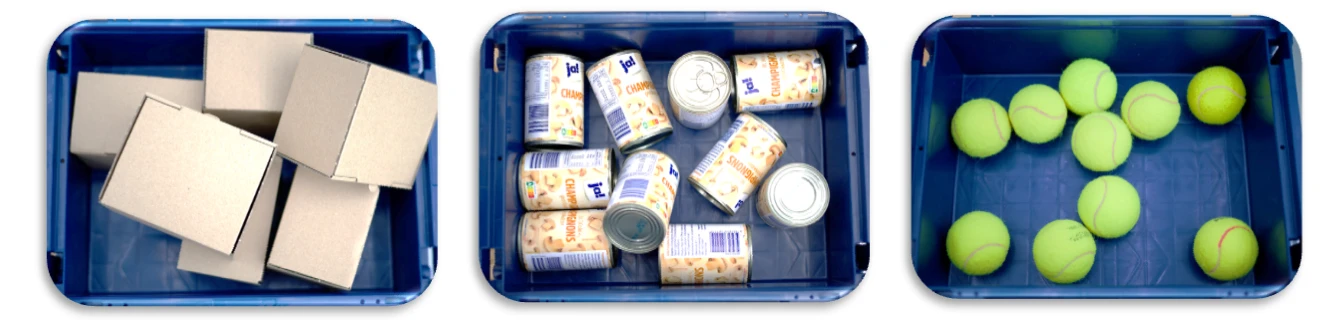
Der Ansatz wurde an drei praxisnahen Objektgruppen evaluiert — Pappkartons, Dosen und Tennisbällen — und damit an deutlich unterschiedlichen Objektformen getestet.
Praktische Relevanz
Der Ansatz ist weniger präzise als eine dedizierte, visionsbasierte Maßmessung, liefert aber zusätzliche geometrische Information, ohne ein weiteres Sensorsystem zu ergänzen.
Das ist besonders für kameralose oder sensorminimale Bin-Picking-Konzepte relevant, bei denen jeder zusätzliche Sensor Kosten, Kalibrieraufwand und Integrationskomplexität erhöht.
Wesentliche Punkte
- Objektabmessungen wurden je nach Geometrie und Drehschrittweite mit etwa 8–18 % Abweichung geschätzt.
- Die Messzeit stieg von etwa 18 s (90°-Schritte) auf etwa 55 s (15°-Schritte).
- Von 90° auf 30° brachte nur eine geringe Verbesserung; der deutliche Gewinn kam bei 15°.
- Die Methode nutzt Roboter und Kraft-Momenten-Sensor, die in einer kameralosen Bin-Picking-Zelle ohnehin vorhanden sind.
Methodik
- Hardware: ein UR10e-Roboter mit integriertem Kraft-Momenten-Sensor, per RTDE aus Python angesteuert, und ein Kunststoffbehälter mit 30 cm × 40 cm × 20 cm.
- Höhe: Das gegriffene Objekt wird auf die Arbeitsfläche abgesenkt, bis eine Kraftschwelle überschritten wird; die Greiferhöhe abzüglich der vorab erfassten Höhe der Arbeitsfläche ergibt die erste Abmessung.
- Breite und Tiefe: Das Objekt wird in 90°-Schritten gegen die Außenwand des Behälters bewegt und der Greiferabstand zur vorab erfassten Behälterkante gemessen; gegenüberliegende Messungen werden addiert und ergeben den achsparallelen Hüllquader.
- Feinere Schätzungen: Das Objekt wird in 45°-, 30°- und 15°-Schritten abgetastet, um die zweite und dritte Abmessung enger anzupassen — auf Kosten der Prozesszeit.
- Testobjekte: Pappkartons, 330-ml-Dosen und Tennisbälle, frei im Behälter platziert; jede Schrittweite wurde mit zwanzig Objekten je Kategorie getestet.
- Auswertung: Das vom Algorithmus berechnete Volumen wurde mit dem manuell gemessenen Volumen des jeweiligen Objekts verglichen.
Ergebnisse
- Von 90° auf 15° sank die mittlere Abweichung bei Kartons von 16,19 % auf 10,16 %, bei Dosen von 16,25 % auf 8,53 % und bei Tennisbällen von 13,19 % auf 10,31 %.
- Bei Kartons und Dosen war die Verbesserung von 30° auf 15° signifikant, bei Tennisbällen nicht.
- Bei den Tennisbällen dominierte die Höhenabmessung den Fehler (etwa 26–30 %), während Breite und Tiefe um rund 2–7 % abwichen. Die Bälle sanken etwa 2 cm in den Vakuumgreifer ein.
- Bei Zylindern verringerte sich mit feineren Schrittweiten auch die Streuung der Abweichung.
- Der taktile Ansatz ist weniger präzise als kameratiefen- oder RGB-D-basierte Verfahren, benötigt aber keine zusätzliche Ausrüstung oder Kalibrierung und deutlich weniger Rechenaufwand.
Abbildungen
Methodendiagramm
Einschränkungen
- Die erste Abmessung bleibt achsparallel; bei schräg liegenden Objekten kann das Ergebnis daher von den tatsächlichen minimalen Hüllmaßen abweichen.
- Objekte, die sich verformen oder in den Greifer einsinken, wie die Tennisbälle, verfälschen die Höhenmessung.
- Feinere Schrittweiten kosten Zeit: etwa 55 s pro Objekt bei 15°. Das eignet sich eher zum Vermessen eines Objekts zu Beginn einer Aufgabe als für jedes einzelne Objekt.
- Die Methode wurde an drei Objektgruppen in einem einzigen Hardware-Aufbau evaluiert.
Zitation
Fogt, T., Hardinghaus, L., Siegemund, G., Adler, T., Kunz, H., Glodde, A., Rahlfs, S., & Dietrich, F. (2024). Force-Based Object Dimension Estimation in Practical Bin Picking Scenarios. In Annals of Scientific Society for Assembly, Handling and Industrial Robotics 2024 (MHI 2024). Springer. Published online 2026.
Interesse an einer Forschungskooperation?
Kontaktieren Sie uns, um gemeinsame Forschung, Datenerhebung oder die angewandte Bewertung neuer Methoden zu besprechen.