Adaptive, leckagebewusste Greifoptimierung für flexible granulare Vakuumgreifer
Georg Siegemund, Frederik Hoeft, Arne Glodde, Franz Dietrich
Technische Universität Berlin, Institut für Werkzeugmaschinen und Fabrikbetrieb
11th CIRP Conference on Assembly Technologies and Systems (CATS 2026) — Procedia CIRP · 2026
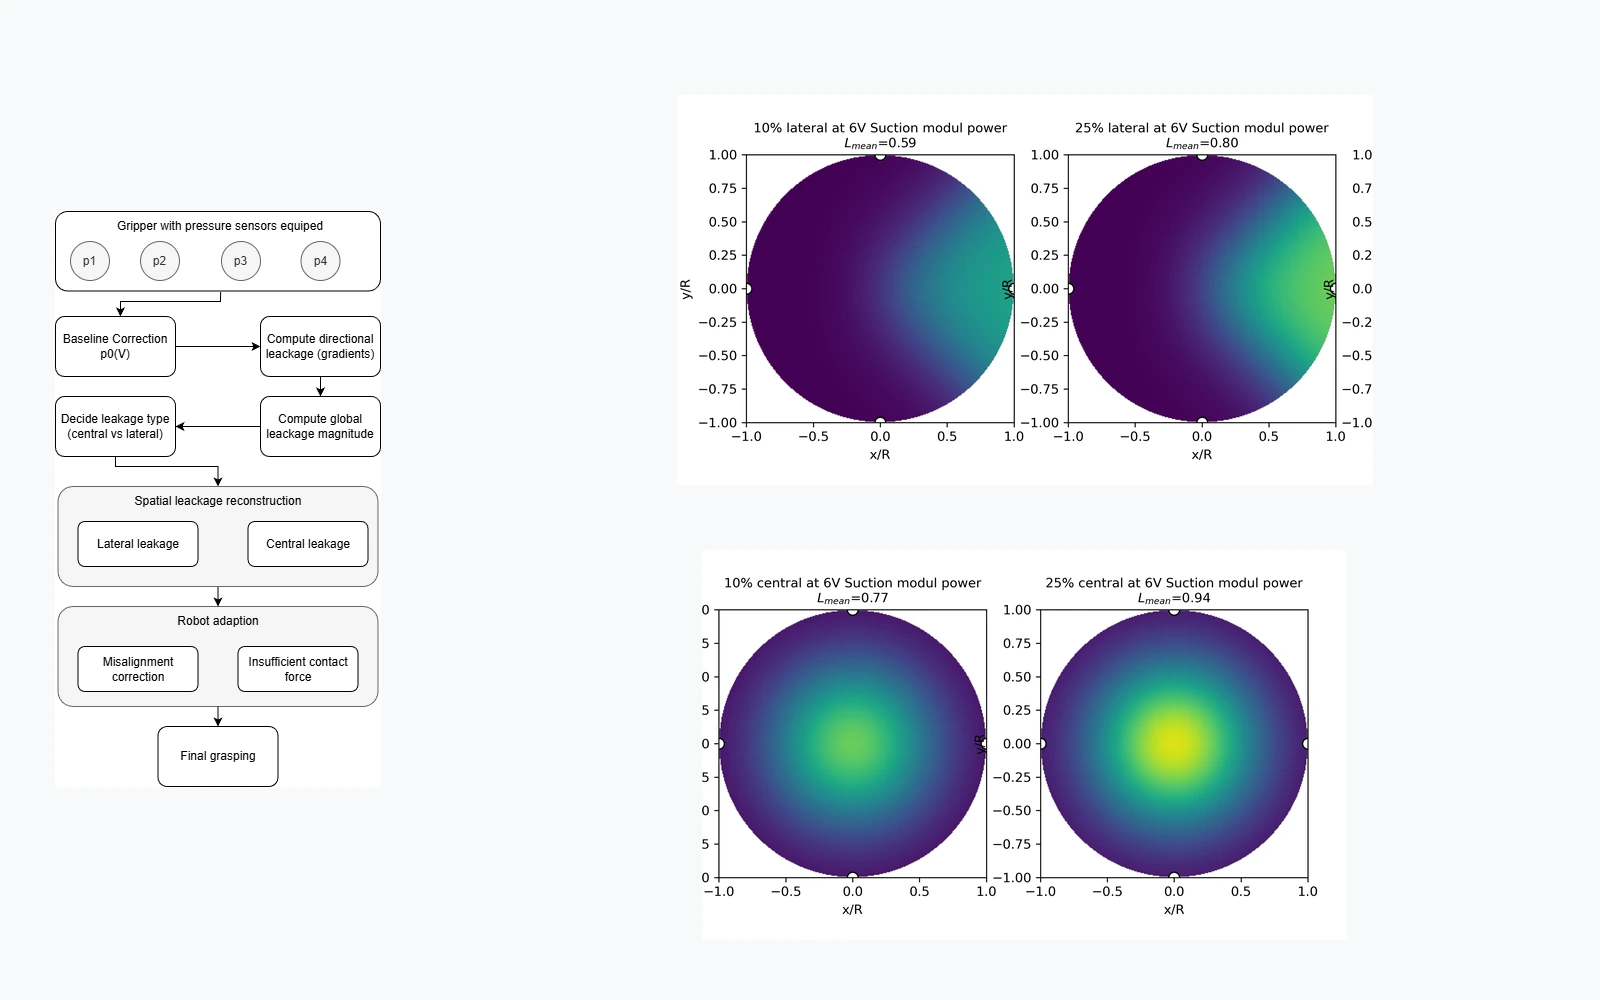
Überblick
Flexible granulare Vakuumgreifer können sich an eine Vielzahl von Objektgeometrien anpassen, doch ihre Leistungsfähigkeit hängt stark von einer luftdichten Abdichtung ab. Leckagen an Kanten, Öffnungen, strukturierten Oberflächen oder bei einem nicht optimal ausgerichteten Anfahren können die Griffzuverlässigkeit deutlich verringern.
Diese Arbeit untersucht, ob wenige, in den Greifer integrierte Drucksensoren nicht nur eine globale Leckage anzeigen, sondern auch Informationen darüber liefern können, an welcher Stelle die Leckage auftritt.
Auf einen Blick
Eine klassische, globale Druckmessung kann eine unzureichende Vakuumbildung erkennen, liefert aber kaum Informationen darüber, wo und in welcher Form die Leckage auftritt.
Vier Drucksensoren rund um die Greifermembran werden mit einer kalibrierten Referenz verglichen. Aus gerichteten Druckabweichungen und der globalen Leckagestärke wird zwischen lateraler und zentraler Leckage unterschieden und ein räumliches Leckagefeld rekonstruiert.
Die Experimente zeigten eine zuverlässige Unterscheidung zwischen lateraler und zentraler Leckage über die untersuchten Bedingungen hinweg. Das rekonstruierte Feld liefert Informationen, die sich direkt in Roboterkorrekturen übersetzen lassen.
Leckage lokalisieren statt nur erkennen
Ein einzelner, globaler Druckwert kann zwar anzeigen, dass die Abdichtung schlecht ist, verrät der Steuerung aber nicht, ob das Problem an einer lateralen Fehlausrichtung liegt oder an unzureichendem Kontakt in der Mitte des Greifers.
Das in dieser Arbeit verwendete verteilte Sensorkonzept nutzt vier interne Druckmessungen, um räumliche Informationen zu gewinnen, ohne ein zusätzliches Kamera- oder Tastsystem zu benötigen.
Von Drucksignalen zum Leckagefeld
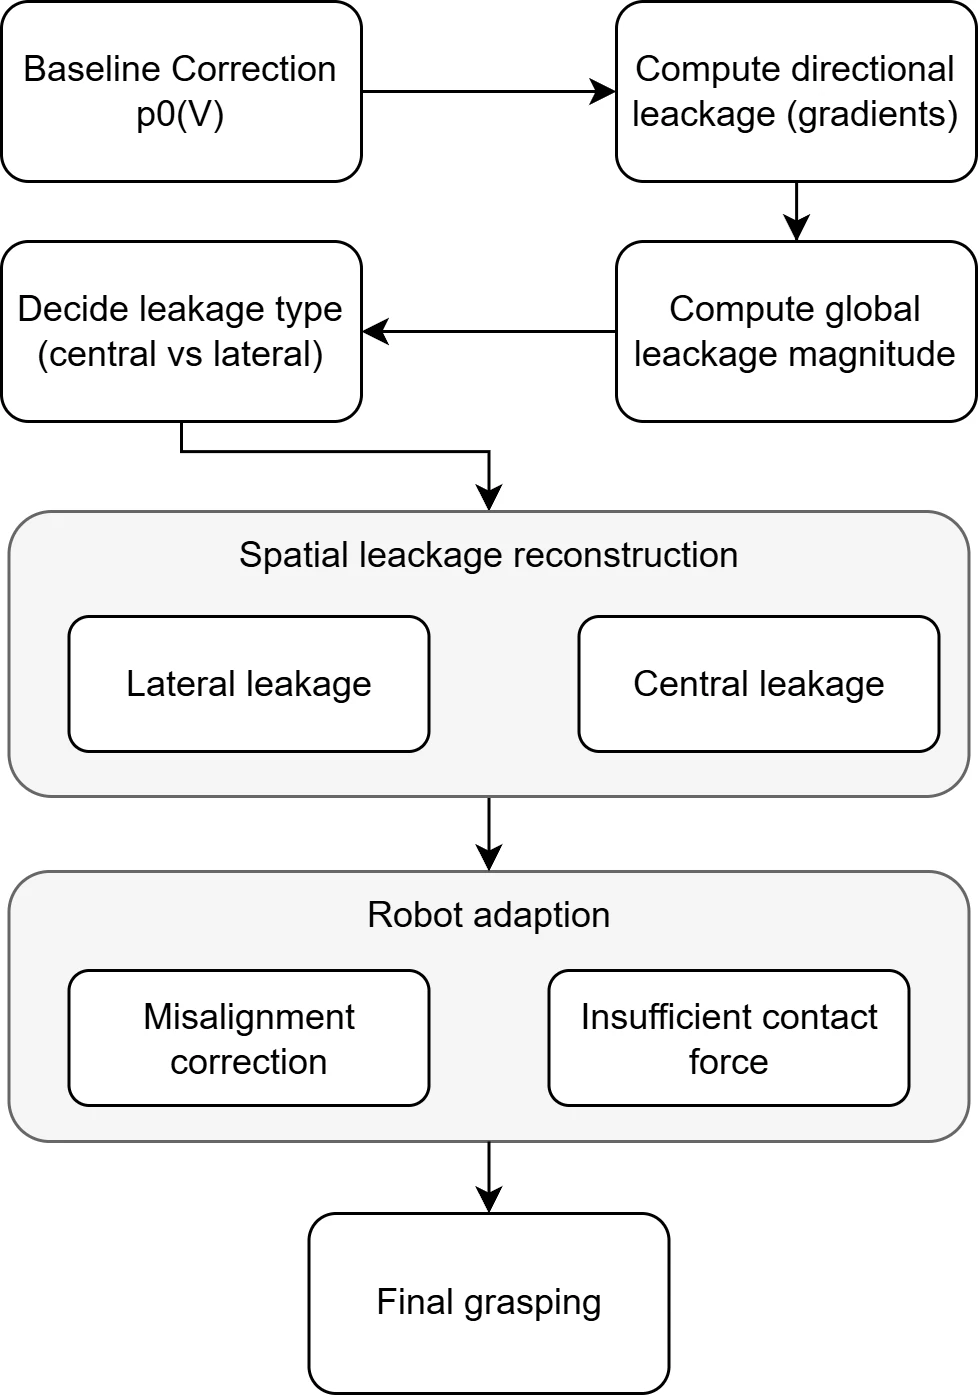
Die Verarbeitungskette führt von den rohen Sensordaten zu einer konkreten Roboterkorrektur: Die Messwerte der vier Sensoren werden zunächst gegenüber einer kalibrierten Referenz korrigiert und anschließend in gerichtete Leckagegradienten sowie eine globale Leckagestärke überführt.
Daraus wird die Leckage als lateral oder zentral klassifiziert und ein räumliches Leckagefeld rekonstruiert, das anschließend in eine konkrete Anpassung des Roboters übersetzt wird.
Leckageinformation für die Roboteranpassung nutzen
Eine gerichtete, laterale Leckage zeigt an, dass der Endeffektor lateral verschoben werden kann, um die Ausrichtung zum Objekt zu verbessern.
Eine zentrale Leckage deutet dagegen darauf hin, dass mehr Anpresskraft, mehr Nachgiebigkeit oder ein angepasster Anfahrwinkel nötig sein könnte.
Zeigen die Messwerte einen dichten Zustand an, kann der Greifer zuversichtlich in die abschließende Jamming-Phase übergehen, die das granulare Medium fixiert.
Experimentelle Auswertung
Der Ansatz wurde über verschiedene Leckagekonfigurationen, Saugeinstellungen und Belastungsbedingungen hinweg evaluiert. Die rekonstruierten Leckagefelder spiegelten dabei konsistent wider, ob die Leckage lateral oder zentral verursacht wurde, passend zum jeweils vorgegebenen Fehlerfall.
Warum das relevant ist
Der Ansatz bildet eine leichtgewichtige Sensorebene zwischen einfacher globaler Vakuumüberwachung und deutlich komplexeren taktilen oder visuellen Systemen.
Langfristig könnte er eine geschlossene Regelschleife bei der Griffbildung unterstützen, in der der Roboter aktiv nach einer besseren Abdichtung sucht, bevor er den finalen Griff ausführt.
Wesentliche Punkte
- Vier Miniatur-Drucksensoren am Innenrand der Membran liefern räumliche Leckageinformationen, ohne externe Kamera oder taktile Hardware.
- Eine über Saugspannungen gelernte Referenz macht aus den rohen Drücken gerichtete Abweichungen und eine globale Leckagestärke.
- Eine hybride Rekonstruktion trennt laterale von zentraler Leckage und erzeugt ein räumliches Leckagefeld; im getesteten Datensatz mit mehr als 300 Proben trat keine Fehlklassifikation auf.
- Getestet auf drei Oberflächen (Aluminium, lackiertes Holz, 3D-gedrucktes PLA) und mit drei Zusatzgewichten (50 g, 115 g, 400 g).
Methodik
- Hardware: ein granularer Vakuumgreifer FORMHAND FH-R80 an einem UR10e-Roboter, mit vier Druckmessstellen am Innenrand der Membran bei (R, 0), (0, R), (−R, 0) und (0, −R). Die Anfahrgeschwindigkeit war auf 20 mm/s begrenzt.
- Referenz: Das dichte, leckagefreie Druckverhalten der vier Sensoren wird über Saugspannungen aufgezeichnet und linear zu einer kontinuierlichen Referenz p0(V) interpoliert.
- Gerichtete Abweichungen: Im Betrieb wird jeder Messwert mit der Referenz verglichen, Δp = p − p0(V), und in ein normiertes Leckagegewicht zwischen 0 und 1 überführt.
- Globale Leckagestärke: Der mittlere gemessene Druck wird mit dem Referenzdruck bei voller Saugspannung (10 V) verglichen. Das ergibt einen Wert von 0 bei dichtem Kontakt bis gegen 1, wenn die Membran kein Vakuum aufbauen kann.
- Hybride Rekonstruktion: Bei asymmetrischem Druckmuster werden gaußsche radiale Basisfunktionen an den Sensorpositionen nach ihren Leckagegewichten zu einem gerichteten Feld verblendet. Bei nahezu symmetrischem Muster (geringe Standardabweichung zwischen den Sensoren) bildet eine radiale Gauß-Funktion in der Mitte, skaliert mit der globalen Stärke, die zentrale Leckage ab.
- Datenerfassung: Beckhoff-EM3712-Differenzdruckklemmen (±1 bar, 4 ms Abtastzeit) in einem 1.000-Hz-System, über TwinCAT ADS an Python übertragen.
- Testbedingungen: fünf Leckageszenarien (dicht, 10 % und 25 % lateral, 10 % und 25 % zentral), Saugspannungen von 0,2 V bis 8,0 V in Schritten von 0,2 V, drei Oberflächen und Zusatzgewichte von 50 g, 115 g und 400 g. Laterale Leckage entstand durch seitliches Versetzen des Greifers um 1–3 mm, zentrale Leckage durch leichtes Anheben der Membran oder ein 0,5–1 mm dickes Distanzstück. Es wurden mehr als 300 Proben erfasst.
Ergebnisse
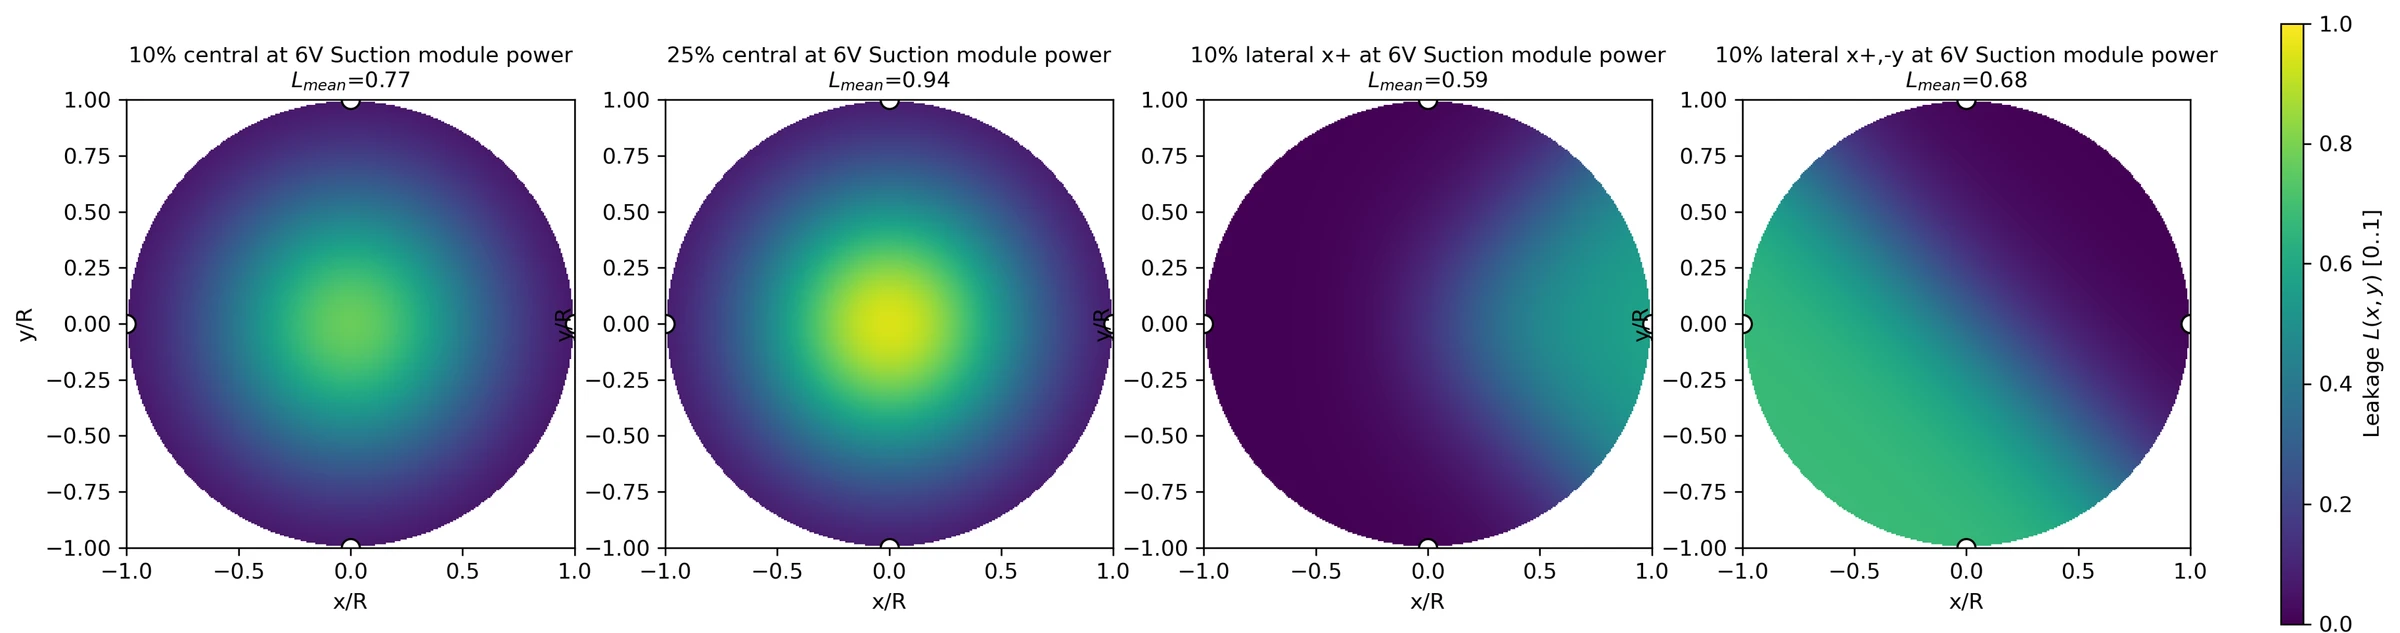
- Laterale Leckage: Ein Sensor, höchstens zwei benachbarte, zeigten einen deutlich höheren Druck als die übrigen. Der Unterschied zur dichten Seite lag bei 10 % Leckage typischerweise bei 40–100 mbar und konnte bei 25 % über 150–200 mbar liegen.
- Zentrale Leckage: Der globale Druck blieb hoch (schlechtes Vakuum), während sich die Sensoren kaum unterschieden; die Standardabweichung über die vier Sensoren blieb unter 5 mbar.
- Die rekonstruierten Felder spiegelten die erzeugte Leckage wider: randnahe, gerichtete Keulen bei lateraler Leckage und symmetrische Zentralfelder bei zentraler Leckage. Im getesteten Datensatz trat keine Fehlklassifikation auf.
- Die globale Leckagestärke stieg bei 6 V mit der Leckageschwere: bei zentraler Leckage von 0,77 bei 10 % auf 0,94 bei 25 %, bei lateraler Leckage von 0,59 auf 0,80.
- Die Ergebnisse waren auf allen drei Oberflächen stabil, auch auf der porösen Holzplatte und der strukturierten 3D-gedruckten Platte.
- Höhere Zusatzgewichte verbesserten die Abdichtung. Laterale Leckage blieb unter Vorlast klar erkennbar; zentrale Leckage wurde unauffälliger, aber anhand der geringen Sensorvarianz weiterhin korrekt klassifiziert.
Abbildungen
Methodendiagramm
Einschränkungen
- Das hybride Modell geht von symmetrischer oder asymmetrischer Leckage aus. Mehrere gleichzeitige Leckstellen, unregelmäßige Objektgeometrien oder Gleiten beim Anfahren erfordern eine umfassendere Schätzung.
- Die Richtungsauflösung ist auf vier Sektoren begrenzt, was in der Veröffentlichung für die Roboteranpassung als ausreichend bewertet wurde.
- Der Ansatz für zentrale Leckage ist statisch und das laterale Feld nutzt eine glatte Interpolation; beides bildet nichtlineare Strömungen im Membranhohlraum nicht vollständig ab.
- Die Auswertung erfolgte an ebenen Platten unter kontrollierten Leckagebedingungen. Eine geschlossene Regelung der Roboteranpassung anhand des Leckagefelds wird als Strategie beschrieben und ebenso wie die Validierung an unterschiedlichen Objektgeometrien und dynamischen Griffen als künftige Arbeit genannt.
Zitation
Siegemund, G., Hoeft, F., Glodde, A., & Dietrich, F. (2026). Adaptive Leakage-Aware Grasp Optimization for Flexible Granular Vacuum Grippers. Procedia CIRP — 11th CIRP Conference on Assembly Technologies and Systems (CATS 2026).
Interesse an einer Forschungskooperation?
Kontaktieren Sie uns, um gemeinsame Forschung, Datenerhebung oder die angewandte Bewertung neuer Methoden zu besprechen.